

UNISI Dip. Ingegneria dell’Informazione e Scienze Matematiche
UNIVERSITA’ DEGLI STUDI DI SIENA
Human Centered Robotics Group del SIRSLab
Dipartimento di Ingegneria dell’Informazione e Scienze Matematiche
Il Sesto Dito e le interfacce aptiche indossabili
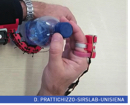
Sesto Dito: un dito robotico aggiuntivo per compensare la capacità di presa in soggetti colpiti da ictus, da indossare per mezzo di una fascia elastica sull’avambraccio affetto da paresi insieme con un anello vibrotattile sulla mano sana. Il dito robotico e la mano paralizzata vengono utilizzati come due parti di una pinza per la presa di un oggetto. L’utilizzatore può controllare la flessione/estensione del dito robotico attraverso un interruttore sull’anello e ricevere il feedback vibrotattile delle forze esercitate dal sesto dito.
Interfacce aptiche indossabili: dispositivi indossabili che riproducono il tatto per nuove forme di comunicazione tra esseri umani e robot. La sfida è l’estrema indossabilità, elemento chiave per la naturale interazione.